
لطالما شكل استكشاف أعماق المحيط تحديًا للعلم، لا سيما فيما يتعلق بإرسال واستقبال البيانات دون انقطاع. فالبيئات المائية قاسية للغاية، وتشكل حاجزًا طبيعيًا يعيق أنظمة الاتصالات التقليدية، مما يدفع المهندسين إلى ابتكار حلول إبداعية لمنع الروبوتات من التعثر في أعماق المحيط.
لقد حققت الروبوتات البحرية اليوم قفزة نوعية مذهلة، إذ تطورت من آلات بسيطة يتم التحكم بها سلكياً إلى أنظمة ذكية ذاتية التشغيل . والهدف واضح: تمكين هذه الآلات من العمل بشكل مستقل أو بالتنسيق فيما بينها لإجراء عمليات التفتيش أو الإنقاذ أو الدراسات البيئية دون الحاجة إلى وجود مشغل بشري بشكل دائم للتحكم بها.
آفاق جديدة في نقل البيانات
أحد أحدث الإنجازات يأتي من جامعة فلوريدا. هناك، قام فريق بقيادة البروفيسورين جاهد الإسلام وآدم خليفة بتطوير نظام منخفض الطاقة مصمم خصيصًا للبيئات القاسية. ومن المثير للاهتمام أن الفكرة نشأت في مجال الطب؛ فقد أدرك الدكتور خليفة أن مشاكل التوصيل التي تواجهها الغرسات في مجرى الدم هي نفسها تقريبًا تلك الموجودة في أعماق المحيط.
ولحل هذه المشكلة، ابتكروا بنية BlueME، التي تتألف من هوائيات مغناطيسية كهربائية صغيرة الحجم . وعلى عكس المعدات الضخمة القديمة، يستخدم هذا النظام رنينه الطبيعي لبث إشارات منخفضة التردد. والأفضل من ذلك كله، أن استهلاك الطاقة منخفض للغاية، إذ لا يتجاوز 10 واط، مما يسمح للروبوتات بإطالة عمر بطارياتها بشكل ملحوظ مع الحفاظ على اتصالات مستقرة على مسافات تزيد عن 700 متر.
أنواع المركبات وتطورها التكنولوجي
في عالم ما تحت الماء، لا تتساوى جميع الروبوتات. لدينا مركبات يتم تشغيلها عن بُعد (ROVs) لأغراض التفتيش والروبوتات تحت الماء ، والتي تُعدّ بمثابة العمود الفقري لهذه الصناعة. تُشغّل هذه المركبات عن بُعد وتُستخدم في كل شيء بدءًا من إصلاح البنية التحتية للموانئ وصولًا إلى فحص محطات الطاقة. تقليديًا، تعتمد هذه المركبات على كابل توصيل يُسمى حبل التوصيل ، والذي يُستخدم لتزويدها بالطاقة ونقل الفيديو والبيانات عن بُعد.
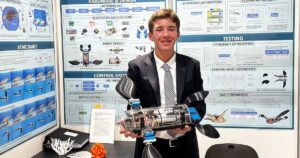
مع ذلك، يُمثل الكابل مشكلةً لأنه قد يتشابك مع الصخور أو ينقطع بفعل التيارات القوية. لهذا السبب ظهرت المركبات الهجينة ذاتية القيادة (HROVs) - وهي نماذج هجينة مزودة ببطارياتها الخاصة، ويمكنها العمل مع أو بدون كابل . ورغم أن هذا يمنحها حرية الحركة، إلا أنها لا تزال تواجه محدودية في مدة التشغيل، والتي لا تتجاوز عادةً 8 ساعات، وهو هامش ضيق للغاية بالنسبة للمهام المعقدة.
من جهة أخرى، توجد المركبات تحت الماء ذاتية القيادة (AUVs)، وهي الأكثر استقلالية على الإطلاق، إذ لا تتطلب تدخلاً بشرياً مستمراً. ويتجه التطور الحالي نحو المركبات ذاتية القيادة للتدخل (I-AUVs)، القادرة على اتخاذ قراراتها بنفسها . ولتحقيق ذلك، يجري دمج الذكاء الاصطناعي والواقع المعزز، مما يسمح للروبوتات بتعلم أداء مهام محددة والتكيف مع الأعطال الميكانيكية أو تغيرات كتلتها دون أن تفقد فعاليتها.
التقنيات المتطورة والتعاون الجماعي
لتحسين سرعة إرسال الصور والبيانات في الوقت الفعلي، يجري البحث في تقنية الاتصالات الضوئية المرئية (VLC). ورغم أن مداها أقصر بكثير من السونار (حوالي 50 متراً)، إلا أنها توفر سرعة نقل بيانات فائقة ، وهو أمر ضروري للمشغل لرؤية ما يحدث تحت الماء بدقة ودون تأخير.
علاوة على ذلك، يكمن مستقبل الروبوتات التعاونية في هذا المجال. تهدف مشاريع مثل مشروع SWARMs إلى جعل أنواع مختلفة من المركبات (المركبات السطحية ذاتية القيادة، والمركبات الآلية تحت الماء، والمركبات الموجهة عن بُعد) تعمل معًا بتنسيق تام. في إسبانيا، تقود مؤسسات مثل PLOCAN في جزر الكناري وCIRTESU في جامعة خاومي الأول هذا البحث. وتتمثل الخطة في إنشاء أسراب من الروبوتات قادرة على التعاون في مهام الإنشاء أو الإنقاذ تحت الماء، مما يقلل التكاليف ويجنب الغواصين التعرض لمخاطر غير ضرورية.
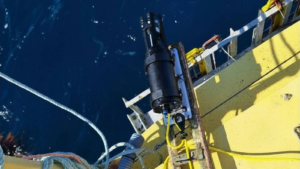
لقد تطور تكامل الأنظمة لدرجة أنه توجد بالفعل مشاريع تعمل فيها مركبة سطحية (USV) كقاعدة لإطلاق واستعادة الطائرات بدون طيار (UAVs) والمركبات الموجهة عن بعد (ROVs)، مما يؤدي إلى إنشاء شبكة مراقبة عن بعد كاملة للصناعة البحرية والبحث العلمي.
يعتمد تطور الروبوتات المائية على تجاوز الحواجز المادية للبيئة البحرية من خلال استخدام هوائيات مبتكرة، وإدارة ذكية للطاقة، والانتقال إلى التشغيل الذاتي الكامل. وبفضل دمج الذكاء الاصطناعي وترددات الاتصال الجديدة، تتطور المركبات تحت الماء من مجرد أدوات تحكم عن بُعد إلى كيانات قادرة على التعاون والعمل في أقسى البيئات على كوكب الأرض.