أصبح الفحص تحت الماء باستخدام المركبات الموجهة عن بُعد والروبوتات المائية عنصرًا أساسيًا في أي نشاط يعتمد على البحر، بدءًا من صناعة بناء السفن وصولًا إلى قطاع الطاقة، بما في ذلك البحث العلمي والتأمين. ما كان يتطلب سابقًا فرق غوص متخصصة، وتخطيطًا دقيقًا، وتوقفات مكلفة، أصبح الآن يُمكن إنجازه عن بُعد، وبسرعة، وبمستوى أمان أعلى بكثير.
في السنوات الأخيرة، حققت المركبات التي يتم تشغيلها عن بعد والطائرات بدون طيار تحت الماء قفزة هائلة في القدرات: كاميرات عالية الدقة، وسونار متقدم، وبرامج مساعدة ذكية للقيادة، وأدوات لا حصر لها تسمح لها بالقيام بكل شيء بدءًا من عمليات الفحص البصري البسيطة وحتى الصيانة والتنظيف والقطع أو استعادة الهياكل في أعماق كبيرة.
ما هي المركبة الآلية للتفتيش عن بعد (ROV) وكيف تعمل؟
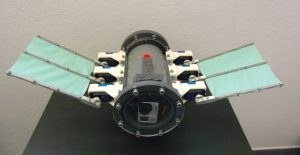
المركبة الموجهة عن بعد (ROV)، هي في الأساس روبوت يعمل تحت الماء بدون طيار ويتم التحكم فيه من السطح. يتصل هذا الجهاز بوحدة تحكم عبر كابل، والذي يوفر الطاقة ونقل البيانات، وفي كثير من الحالات، الفيديو في الوقت الفعلي.
يُعدّ الكابل السري للغواصة الآلية بمثابة شريان الحياة التقني لها، فهو الوسيلة التي تتلقى من خلالها الطاقة، وتنقل الصور من كاميراتها، والبيانات من أجهزة الاستشعار، والأوامر التي يُنفذها المشغل من مركز التحكم. وهذا يُتيح تشغيل الروبوت عن بُعد، مع الحفاظ على اتصال مستقر وآمن حتى في البيئات الصعبة.
يتكون مركز التحكم السطحي عادةً من وحدة تحكم مزودة بعصي تحكم وشاشات فيديو وبرامج خاصة لعرض بيانات القياس عن بعد وتسجيل الفيديو وضبط معلمات الملاحة وإدارة البيانات التي تم جمعها أثناء مهمة التفتيش.
لقد تحولت هذه الأنواع من الأنظمة من كونها أدوات حصرية تقريبًا لشركات النفط الكبيرة إلى حلول متاحة لشركات الشحن وشركات الهندسة وشركات التأمين ومراكز الأبحاث ، والتي يمكنها الآن امتلاك معداتها الخاصة أو استئجار خدمات متخصصة حسب الحاجة.
بفضل هذه التطورات، أصبحت المركبات الموجهة عن بعد ضرورية الآن لتقييم الهياكل المغمورة، وتوثيق الأضرار، ودعم الغواصين، والقيام بالأعمال في المناطق التي يكون فيها الوصول البشري خطيرًا أو مستحيلاً ببساطة.
فحص هياكل السفن: من الغواصين إلى الطائرات المسيرة تحت الماء
يُعد فحص هيكل السفينة من أهم المهام في صيانة السفن. فالتقييم الدقيق للمناطق المغمورة يسمح بالكشف عن التآكل، والصدمات، والتلوث البحري، وغيرها من المشاكل التي تؤثر على سلامة السفينة وكفاءتها في استهلاك الطاقة.
تقليدياً، كانت هذه الفحوصات تُجرى عن طريق إرسال فرق غوص مزودة بكاميرات وأدوات متخصصة . تطلب هذا النهج تنظيماً معقداً: تصاريح، وتخطيط مسبق، وبروتوكولات سلامة صارمة للغاية، وغالباً ما كان يتطلب إيقاف أنظمة دفع السفينة لتجنب المخاطر التي يتعرض لها الغواصون، مما أدى إلى خسارة مالية كبيرة.
علاوة على ذلك، أضافت الأحوال الجوية والبحرية عنصراً كبيراً من عدم اليقين. فقد تجبر الأمواج والتيارات أو ضعف الرؤية على تأجيل عمليات الغوص لأسباب تتعلق بالسلامة، مما يؤثر على مواعيد التسليم والتكاليف والتخطيط التشغيلي للسفينة.
مع ظهور المركبات الموجهة عن بُعد (ROVs) لأغراض التفتيش، تغير هذا الوضع جذرياً. اليوم، يُمكن إجراء عمليات تفتيش كاملة لهيكل السفينة دون الحاجة إلى غواصين ، مما يُجنّب الأفراد النزول إلى الماء ويُقلل من عدد مرات توقف السفينة أو تباطؤها. يتحرك الروبوت حول هيكل السفينة، ويُسجل مقاطع فيديو، ويلتقط صوراً، ويجمع البيانات دون تعريض أي شخص لخطر مباشر.
ومن المزايا الرئيسية الأخرى القدرة على إجراء عمليات تفتيش عن بُعد وفي الوقت الفعلي . تسمح المركبات الآلية الحديثة التي تعمل عن بُعد للخبراء الموجودين في أي مكان في العالم بالاتصال بالمهمة، ومشاهدة الصور المباشرة، وطلب إعادة التصوير، أو طلب لقطات مقرّبة لمناطق محددة دون الحاجة إلى التواجد فعليًا في الميناء أو القاعدة.
لقد أدى هذا التحول النموذجي إلى "إضفاء الطابع الديمقراطي" على الصيانة تحت الماء، مما يسهل إجراء الصيانة الوقائية، والفحوصات الدورية للتلوث البحري، واختبارات كفاءة الطاقة بشكل متكرر وبتكلفة أقل.
الروبوتات الاحترافية تحت الماء: الخدمات والتطبيقات العملية
تُعدّ الشركات المتخصصة في الروبوتات تحت الماء، مثل شركة Controlsub SL ، من الرواد في تبني هذه الأنظمة لتقديم خدمات متقدمة في مجال الفحص والتقييم تحت الماء. وتشمل قائمة عملائها الدائمين شركات النفط، وشركات الشحن، وشركات التأمين، وغيرها من المؤسسات التي تحتاج إلى معلومات موثوقة حول حالة المنشآت تحت الماء.
لتشغيل المركبات الموجهة عن بعد (ROVs) باحترافية، توظف هذه الشركات كوادر مؤهلة تأهيلاً عالياً في مجالات الإلكترونيات والروبوتات والكهرباء والميكانيكا . ولا يقتصر الأمر على معرفة كيفية قيادة طائرة بدون طيار تحت الماء فحسب، بل يشمل أيضاً فهم صيانتها، وتكامل أجهزة الاستشعار فيها، وأنظمة الاتصالات، وبروتوكولات السلامة المرتبطة بكل نوع من أنواع التدخل.
ومن الأمثلة البارزة على ذلك مركبة Pollux III ROV ، المصنعة من قبل شركة GEI الإيطالية والمستخدمة من قبل شركة Controlsub. صُممت هذه المركبة لإجراء عمليات التفتيش والعمل على أعماق تصل إلى حوالي 1.000 متر ، مما يضعها في فئة المركبات القادرة على العمل في بيئات بالغة الصعوبة.
يعمل هذا النوع من المركبات الموجهة عن بعد عادة في الحملات التي يكون من الضروري فيها توثيق حالة الأنابيب والمنصات والهياكل وأعمال الموانئ أو الكابلات البحرية ، فضلاً عن تنفيذ مهام التدخل الخفيفة باستخدام أجهزة التلاعب والأدوات الملحقة.
الأمر الأكثر إثارة للاهتمام هو أن هذه الروبوتات تسمح بدمج الفحص البصري والقياسات وتحديد المواقع وتسجيل البيانات في مهمة واحدة ، والتي يتم دمجها بعد ذلك في التقارير الفنية وآراء الخبراء، مما يقلل من وقت السفر والعمل مقارنة بالتقنيات التقليدية القائمة فقط على الغوص.
نظام الكاميرا والفيديو في مركبات ROV للتفتيش
يُعد نظام الكاميرا أحد أهم عناصر أي مركبة استطلاع تعمل عن بُعد . في حالة مركبة Pollux III، تُثبّت الكاميرا الرئيسية داخل غلاف (POD) يسمح بزاوية إمالة تصل إلى 160 درجة تقريبًا ، مما يُسهّل مسح مساحات واسعة بصريًا دون الحاجة إلى تحريك المركبة بشكل مفرط.
يمكن لهذه المركبة الموجهة عن بعد بث قناتين فيديو في وقت واحد ، يتم اختيارهما من بين أربعة مصادر مختلفة كحد أقصى. وهذا يتيح إمكانية دمج كاميرا فحص عامة أمامية مع كاميرا أخرى موجهة نحو ذراع آلية أو أداة، أو التبديل بين كاميرات عالية الدقة وكاميرات ذات حساسية عالية للضوء.
تشمل أجهزة التصوير الشائعة كاميرات الفيديو التقليدية، وكاميرات الفيديو عالية الدقة، وكاميرات الفيديو المتخصصة ذات الرؤية المنخفضة . كما تتضمن العديد من الأنظمة إضاءة LED قابلة للتعديل لتكييف الضوء مع درجة العكارة وظروف كل بيئة تحت الماء.
بفضل هذا التكوين، من الممكن الحصول على تسجيلات عالية الجودة والتقاط صور تستخدم كدليل فني في التقارير أو تقييمات التأمين أو توثيق الأضرار بعد وقوع حادث، مما يوفر قيمة إثباتية هائلة مقارنة بالأوصاف المكتوبة البسيطة.
يتجه الاتجاه الحالي في مجال الروبوتات تحت الماء نحو فيديو عالي الدقة، وكاميرات بدقة 4K، وأنظمة مجسمة، وبث محسّن في الوقت الحقيقي ، مما يفتح الباب أمام عمليات التفتيش التعاونية ودمج الذكاء الاصطناعي للتعرف التلقائي على العيوب.
معدات إضافية: أذرع آلية، وجهاز سونار، ونظام تحديد المواقع
بالإضافة إلى ميزاتها القياسية، يتم تزويد العديد من المركبات الآلية الاحترافية التي تعمل عن بعد مثل Pollux III بمجموعة واسعة من الملحقات والأدوات المصممة لتناسب الاحتياجات المحددة لكل عميل أو مشروع.
من بين أكثرها شيوعاً، الأذرع الهيدروليكية أو الكهربائية ، التي تُمكّن الروبوت من الإمساك بالأشياء وقطعها والتقاطها أو تحريكها تحت الماء. هذه القدرة التشغيلية تُحوّل المركبة الموجهة عن بُعد إلى أكثر من مجرد كاميرا متنقلة: فهي تُصبح أداة قادرة على المشاركة الفعّالة في مهام الصيانة البسيطة ودعم التدخلات المعقدة.
في مجال تحديد المواقع، يمكن للمركبات الموجهة عن بعد دمج أنظمة تحديد المواقع الصوتية، ونظام تحديد المواقع تحت الماء، ونظام تحديد المواقع تحت الماء، وأجهزة استشعار الملاحة الأخرى التي تساعد على تحديد موقع المركبة والنقاط التي يتم فحصها بدقة، وهو أمر ضروري عند العمل مع هياكل واسعة النطاق مثل خطوط الأنابيب أو مزارع الرياح البحرية أو شبكات الكابلات.
يُعدّ السونار التصويري عنصراً أساسياً آخر ، لا سيما في المياه ذات الرؤية الضعيفة. تُمكّن هذه التقنية من "رؤية" ما لا تستطيع الكاميرا التقاطه عبر الصوت، مما يُنشئ صوراً للمحيط تُساعد في الملاحة واكتشاف العوائق، فضلاً عن فحص العناصر المخفية عن العين المجردة.
بالإضافة إلى هذه المكونات، من الشائع العثور على كاميرات عالية الدقة إضافية، وأضواء كاشفة عالية الطاقة، ووحدات محددة للقياسات، والاختبارات غير المدمرة، أو التكامل مع أنظمة المراقبة تحت الماء الأخرى.
البرمجيات والأتمتة في تشغيل المركبات الموجهة عن بعد
يلعب البرنامج المصاحب للمركبات الموجهة عن بعد الحديثة دورًا أساسيًا في تبسيط التشغيل وزيادة سلامة ودقة المناورات . ولا يقتصر الأمر على عرض الفيديو فحسب، بل يتعلق بمساعدة الطيار على التحكم بالمركبة بثبات وكفاءة أكبر.
من بين الميزات البارزة لهذه البرامج وضعيات التوجيه التلقائي والعمق التلقائي ، والتي تسمح للغواصة الآلية بالحفاظ على اتجاه أو عمق معين تلقائيًا، مما يحرر المشغل من الاضطرار إلى التصحيح المستمر لتأثير التيارات أو الاضطرابات أو التغيرات في الطفو.
يتضمن النظام عادةً بوصلة إلكترونية ومعايرة مستشعر العمق ، مع عرض المعلومات على الشاشة بحيث يكون الطيار على دراية دائمة بالاتجاه والعمق ومعايير المهمة الحاسمة الأخرى.
في قسم الفيديو، يُمكن للبرنامج تطبيق معادلة الصورة، وإضافة البيانات مع النصوص والرسومات ، وخيارات متقدمة للتسجيل وإدارة الملفات. وهذا يسمح للشاشات بعرض ليس فقط الصورة، بل أيضًا معلومات مثل التاريخ والوقت والاتجاه والعمق وحالة المحركات.
تعرض العديد من الأنظمة أيضًا تشخيصات فورية للمراوح والمكونات الأخرى ، بالإضافة إلى مؤشرات للحمل واستهلاك الطاقة والإنذارات. ويُسهّل وجود الساعة وإمكانية مزامنة الفيديو مع بيانات المستشعرات عملية التحليل اللاحقة بشكل كبير.
يمكن تصدير البيانات التي يجمعها الروبوت الغاطس عن بعد عبر واجهات RS232 وUSB ، بما يتناسب مع احتياجات كل عميل. وتتراوح المعلومات المصدرة بين سجلات الملاحة الأساسية ومجموعات المعلمات الأكثر شمولاً، وذلك بحسب إعدادات النظام لكل مشروع أو عقد.
أنواع الوظائف والمهام المتعلقة بتفتيش المركبات الموجهة عن بعد
أصبحت المركبات الموجهة عن بعد للتفتيش أداة متعددة الاستخدامات للغاية لجميع أنواع المهام تحت الماء في قطاعات مختلفة للغاية . تتراوح قدراتها من المراقبة البسيطة إلى عمليات الصيانة والإنقاذ الأكثر تعقيدًا.
من أبرز التطبيقات الكلاسيكية لهذه التقنية الإشراف على الغواصين ودعمهم . إذ يمكن للمركبة الموجهة عن بعد استكشاف المنطقة قبل غوصهم، ومراقبة التدخل في الوقت الفعلي، والعمل كـ"عين إضافية" توفر منظورًا آخر، مما يقلل المخاطر ويوفر معلومات سياقية للسطح.
وتُعد هذه الفرق مفيدة للغاية أيضًا في التدخلات الميكانيكية الخفيفة ، حيث تستفيد من أجهزة التلاعب والأدوات لفك الأجزاء، وتشغيل الصمامات، وقطع العناصر الصغيرة، أو تحريك الأشياء التي تعيق الهياكل أو الممرات الحيوية.
مجال أساسي آخر هو فحص وإجراء الاختبارات غير المدمرة (NDT) ، حيث يتم دمج المركبة الموجهة عن بعد (ROV) مع أجهزة استشعار محددة لتحليل السماكات، والكشف عن التآكل، وقياس الجهود الكهربائية أو إجراء فحوصات أخرى دون الحاجة إلى تفكيك الهيكل أو إخراجه من الماء.
أما فيما يتعلق بالصيانة، فيمكن لهذه الروبوتات التعامل مع تنظيف الهياكل، وإزالة الترسبات البحرية، ونقل المعدات، وإجراء الإصلاحات البسيطة ، خاصة في المناطق التي يصعب على الغواصين الوصول إليها أو حيث يكون من المرغوب فيه تقليل وقت تعرض الإنسان.
تُستخدم المركبات التي يتم تشغيلها عن بُعد (ROVs) أيضًا في الدراسات الأوقيانوغرافية والبحوث العلمية ، حيث تقوم بجمع البيانات البيئية، وتسجيل الحياة البحرية، ورسم خرائط قيعان البحار، وتوثيق التغيرات في النظم البيئية الحساسة. وقدرتها على العمل في أعماق كبيرة تجعلها ذات قيمة لا تُقدر بثمن في مشاريع البحث المتقدمة.
في الحالات الأكثر خطورة، تُستخدم هذه المعدات لاستعادة الهياكل والأسلحة والأشياء المختلفة ، بما في ذلك حطام الحوادث والأدوات ذات الأهمية الجنائية. كما يمكنها قطع الكابلات والأنابيب أو المشاركة في عمليات الإنقاذ والبحث عن الأشخاص أو السفن المنكوبة.
إن هذا المزيج من الاستخدامات يجعل المركبات الموجهة عن بعد بمثابة "سكين الجيش السويسري" للعمليات الحديثة تحت الماء ، فهي قادرة على التكيف مع مشاريع مختلفة تمامًا باستخدام نفس المنصة الأساسية مع ملحقات مختلفة.
حلول تجارية في مجال الروبوتات تحت الماء والتكنولوجيا البحرية
إلى جانب الأنظمة الكبيرة المصممة حسب الطلب، يقدم السوق اليوم مجموعة واسعة من المركبات الموجهة عن بُعد (ROVs) والمنصات البحرية الجاهزة للاستخدام ، والتي تلبي احتياجات المحترفين وشبه المحترفين على حد سواء. وتُكرّس شركات متخصصة في شبه الجزيرة الأيبيرية، مثل شركة ROV Expert Península، جهودها لتقديم الاستشارات والتوريد والدعم لهذه الأنواع من الحلول.
يشمل عرضهم بعضًا من أكثر المركبات السطحية غير المأهولة (ROVs) والمركبات السطحية غير المأهولة (USVs) شيوعًا في الصناعة، والتي تستخدم في كل من عمليات التفتيش الصناعية والبحث: أصبحت نماذج مثل BlueROV2 وChasing M2 Pro Max وQYSea Fifish V6 وBalticROV وBlueboat أو منصات GPA Seabots معايير لتوازنها بين الأداء والموثوقية والسعر.
تتيح هذه الأنظمة للمؤسسات الصغيرة والمتوسطة الحجم والجامعات والهيئات العامة امتلاك أدواتها الخاصة للتفتيش والاستكشاف تحت الماء دون الحاجة إلى الاستثمار في حلول معقدة أو باهظة الثمن بشكل مفرط، مع إمكانية إضافة أجهزة استشعار وملحقات كلما زادت الاحتياجات.
إلى جانب المركبات الموجهة عن بعد (ROVs) والمركبات السطحية غير المأهولة (USVs)، تقدم هذه الشركات منظومة متكاملة من أجهزة الاستشعار المتقدمة والأدوات التكميلية التي توسع بشكل كبير قدرات كل منصة. وتشمل هذه المنظومة أجهزة السونار Oculus من Blueprint Subsea، وأجهزة استشعار العمق والاتجاه من Impact Subsea، وأنظمة الصوت والملاحة من Cerulean Sonar.
كما يتم توفير الأدوات الكهربائية للغواصين ، مثل تلك التي تنتجها شركة Nemo Power Tools، والمصممة للعمل تحت الماء في مهام الحفر أو القطع أو الربط المتحكم بها، والتي تدمج الروبوتات تحت الماء مع التدخلات الاحترافية التقليدية للغوص.
وبالمثل، يُعدّ الحفاظ على مخزون كبير من العلامات التجارية الرئيسية مثل بلو روبوتكس، وبلوتريل إنجينيرينج، وديب ووتر إكسبلوريشن، وسيروليان، ونيمو باور تولز أمرًا بالغ الأهمية . فوجود المكونات وقطع الغيار في المخزون يتيح الشحن السريع والتسليم الفوري، وهو أمر ضروري عندما لا يمكن للمشروع أن ينتظر فترات الاستيراد الطويلة.
إن القيمة المضافة لهذه الشركات لا تقتصر على بيع المنتجات: فهي عادة ما تقدم المشورة والتدريب وتكامل الأنظمة والدعم الفني ، بحيث يمكن للعميل أن يبدأ عملياته تحت الماء براحة بال مع العلم أنه سيحصل على الدعم في حالة وقوع أي حادث.
إن هذا النظام البيئي الكامل للحلول التجارية والخدمات المتخصصة والأدوات الخاصة بالغواصين والروبوتات يجعل عمليات التفتيش تحت الماء والروبوتات في متناول العديد من الجهات الفاعلة ، مما يسهل على الموانئ وشركات الشحن والشركات الهندسية ومراكز الأبحاث دمج هذه التقنية في عملياتها اليومية.
مع نضوج المركبات الموجهة عن بعد، وتحسين أجهزة الاستشعار وتطوير برامج أكثر ذكاءً، تحولت عمليات الصيانة والتفتيش تحت الماء من كونها بطيئة ومكلفة وتعتمد بشكل كبير على الطقس إلى عمليات أكثر أمانًا وكفاءة وتوثيقًا وسهولة في الوصول إليها ، مما يمثل نقطة تحول في طريقة العمل في البيئات البحرية.