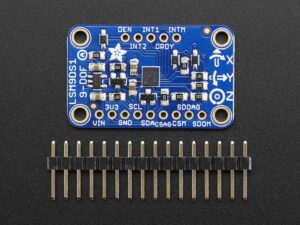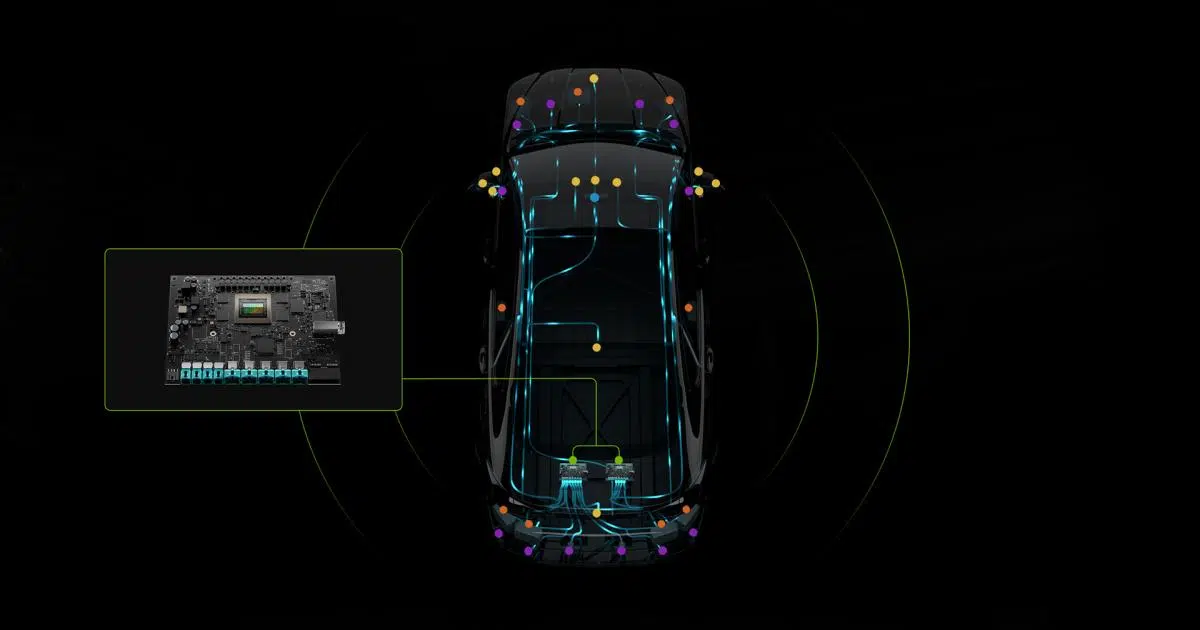
يُحدث دمج تقنيات الاستشعار والمركبات المُعرّفة برمجياً ثورةً في تصميم السيارات وتحديثها وقيادتها. ويتضمن هذا التطور تولي البرمجيات زمام المبادرة ، حيث تُنسق عمل العديد من أجهزة الاستشعار والمحركات، مما يُتيح تحسينات في الأداء دون تغيير المكونات المادية.
يدمج هذا النهج، الذي ينتشر بشكل متزايد في هذا القطاع، الكاميرات والرادارات وأجهزة LiDAR وأجهزة الاستشعار بالقصور الذاتي لفهم البيئة في الوقت الفعلي، في حين أن البنية المركزية والمتصلة تتيح تحديثات OTA والخدمات عن بعد ونماذج الأعمال الجديدة وأنظمة مساعدة السائق المتقدمة (ADAS) وحتى وظائف القيادة الآلية.
ما هي السيارة المحددة بالبرمجيات؟
المركبة ذات الهيكل الموزع (VDS) هي مركبة يتم تحديد وظائفها وإدارتها بواسطة البرمجيات . على عكس السيارات التقليدية، حيث يعمل كل نظام إلكتروني وميكانيكي بشكل جامد ومنعزل، تقوم المركبات ذات الهيكل الموزع بتنسيق جميع الوظائف من خلال منصات حوسبة قوية، واتصالات داخلية وخارجية، وطبقة تطبيقات تتطور بمرور الوقت.
لم يظهر هذا المفهوم من العدم؛ بل جاء دافعه من القفزة في أجهزة الاستشعار والمحركات والأجهزة عالية الأداء والخوارزميات (بما في ذلك الذكاء الاصطناعي وهندسة التحكم) التي تسمح بالفعل بعلاقات متبادلة عميقة بين الجر والكبح والتوجيه والإدراك والملاحة وتجربة المستخدم.
الاختلافات مقارنة بالمركبات التقليدية
في السيارة التقليدية، تعتمد معظم الوظائف على مكونات مادية محددة وغير مرنة. أما في نظام إدارة المركبات المتكامل (VDS)، فإن جوهره هو البرمجيات، مما يزيد من الترابط بين الأنظمة الفرعية ويبسط تطوير الوظائف طوال دورة حياة المركبة.
لم تعد التحديثات تتطلب استبدال الأجزاء، إذ يتم توفيرها عبر تحديثات سريعة عن بُعد ، مما يقلل التكاليف والوقت، مع أن ذلك يطرح تحديات وظيفية وأمنية. وتتيح هذه الإمكانية للتحديث المستمر دمج التقنيات المتطورة والتحسينات الأمنية بسلاسة .
بالإضافة إلى ذلك، يمكن لـ SDVs جمع البيانات في الوقت الفعلي لتحسين الأداء، وإبلاغ الإصدارات المستقبلية، وتسريع الابتكار في الميزات والخدمات الجديدة.
هندسة SDV
يتألف الهيكل المادي من معالجات عالية الأداء ، وشبكات داخلية، ووحدات تخزين، ومستشعرات متعددة، ومحركات موزعة. تعمل هذه المنصة المادية المتينة على تشغيل برامج في الوقت الفعلي، وربط المكونات، ومزامنة الأوامر مع أنظمة المكابح والتوجيه والدفع.
وبناءً على ذلك، يتم تنظيم البرنامج في طبقات: نظام تشغيل يدير الأمن السيبراني والذاكرة والإدخال/الإخراج؛ طبقة افتراضية وسيطة أو طبقة وسيطة تعمل على توحيد الاتصالات؛ وطبقة تطبيق تنفذ الوظائف (الجر، والكبح، والتوجيه، وما إلى ذلك) دون الاعتماد على تفاصيل الأجهزة الأساسية.
تكتمل البنية التحتية بالاتصال الخارجي: الإنترنت، وشبكة الجيل الخامس، وتقنية V2X، والحوسبة السحابية للخدمات عن بعد، والتشخيص، والتحليلات، ونشر تحديثات OTA في المركبات وأساطيل المركبات.
منصات التطوير والنظم البيئية
يُعدّ التوحيد والتعاون عنصرين أساسيين. وقد أصبح معيار AUTOSAR، بنسختيه الكلاسيكية (الوقت الحقيقي، والأمان، والموثوقية العالية) والتكيفية (البيئات الديناميكية، وتحديثات OTA، والاتصال)، حجر الزاوية في قابلية التشغيل البيني في صناعة السيارات.
كما أن الأدوات والأنظمة ذات الأساليب المحددة تكتسب زخماً: لغة Rust لأمانها وكفاءتها في استخدام الذاكرة؛ وأنظمة التشغيل في الوقت الحقيقي مثل FreeRTOS (مفتوح المصدر، للأجهزة ذات الموارد المحدودة) و SAFERTOS (معتمد للسلامة الوظيفية)، وهي مثالية للمكونات الحساسة.
توفر شركات تصنيع الرقائق الإلكترونية والبرمجيات بيئات مستقرة لأنظمة البرمجيات الموجهة بالبرمجيات (SDVs) مع معالجات قابلة للتطوير تُسهّل إعادة استخدام التعليمات البرمجية ، ووحدات تحكم جودة الإنتاج، ووحدات MCAL ذات توجه أمني. كما توفر خيارات لأنظمة التشغيل مثل FreeRTOS وLinux وQNX وSafeRTOS ، ودعمًا لمعيار AUTOSAR لتبسيط التكامل مع أنظمة بيئية متنوعة.
التاريخ والتطور
منذ سبعينيات القرن الماضي، كانت الأنظمة الإلكترونية الأولى تتحكم في المحرك والانبعاثات . وفي تسعينيات القرن الماضي، مكّنت المعالجات الدقيقة من التحكم في الجر ونظام منع انغلاق المكابح (ABS)، ومع بداية الألفية الجديدة، ظهرت تقنيات الاتصال والرقمنة وأنظمة مساعدة السائق المتقدمة (ADAS) ، مما عزز السلامة والراحة.
اليوم، تجمع وظائف المساعدة والأتمتة المتقدمة بين أجهزة الاستشعار والكاميرات وخوارزميات المعالجة في الوقت الفعلي، مما يجعلنا أقرب من أي وقت مضى إلى مستويات مختلفة من القيادة الذاتية مع رؤية شاملة للمركبة كنظام.
دمج المستشعرات في SDVs
يدمج نظام دمج البيانات الحسية البيانات من مصادر متعددة لتوفير رؤية أكثر دقة وشمولية وفائدة للبيئة والمركبة نفسها. ويتغلب هذا النظام على قيود المستشعر الواحد من خلال الجمع بين الإشارات المرئية وإشارات المسافة والحركة مع النماذج الرياضية ونماذج الذكاء الاصطناعي.
وتشمل مكوناتها الأساسية ما يلي: الالتقاط باستخدام الكاميرات، والليدار، والرادار، وأجهزة الاستشعار فوق الصوتية والقصور الذاتي؛ والمعالجة المسبقة (التنظيف، والمزامنة، والتطبيع)؛ وخوارزميات الدمج التي توحد الإشارات؛ ومرحلة اتخاذ القرار التي تغذي التحكم والتخطيط.
أعمال كومو
أولاً، تُجمع البيانات غير المتجانسة، ثم تُزامَن وتُصفّى لتقليل التشويش والتحيز، وأخيراً تُدمج مع تقنيات تُعيد حالة متماسكة للبيئة. يُفسَّر هذا التمثيل لتفعيل وظائف مثل اكتشاف العوائق ، وتتبع الأجسام، أو المناورة.
ومن بين التقنيات الأكثر انتشارًا ترشيح كالمان لتقدير الحالات المشوشة، والأساليب البايزية لتحديث الاحتمالات بأدلة جديدة، والدمج القائم على التعلم العميق ، حيث تتعلم الشبكات العصبية دمج الإشارات متعددة الوسائط.
التحديات التقنية
يتطلب التزامن الزمني بين أجهزة الاستشعار ذات الترددات والطوابع الزمنية المختلفة استراتيجيات قوية للمحاذاة وختم التوقيت.
لا مفر من الضوضاء وعدم اليقين : هناك حاجة إلى المرشحات والنماذج الاحتمالية والمعايرات المتكررة للحفاظ على جودة البيانات.
التعقيد الحسابي مرتفع ، خاصة في الوقت الحقيقي؛ الحوسبة الطرفية وتسريع الأجهزة يساعدان في الحد من زمن الاستجابة.
يُعد تصميم التكامل لتجنب التكرارات المتضاربة وحل التناقضات بين أجهزة الاستشعار تحديًا معماريًا رئيسيًا.
التطبيقات
في المركبات ذاتية القيادة وأنظمة مساعدة السائق المتقدمة، يدعم دمج البيانات الملاحة ، والإدراك بزاوية 360 درجة، وتخطيط المسار. وفي مجال الروبوتات، يسهل التحكم في المركبات وتحديد موقعها؛ وفي المدن الذكية، يدمج إشارات إنترنت الأشياء لتحسين التنقل والطاقة؛ وفي مجال الرعاية الصحية، تجمع الأجهزة القابلة للارتداء مقاييس متعددة؛ وفي الصناعة، يدعم الصيانة التنبؤية ومراقبة الجودة.
الفوائد والاتصال
تُعزز أنظمة مساعدة السائق المتقدمة (ADAS) السلامة ، إذ تُقلل المخاطر من خلال الإدراك المتقدم والتحكم الموزع. وتُنفذ هذه الأنظمة استجابات منسقة في الكبح والتوجيه والتسارع بأوقات رد فعل تفوق قدرة الإنسان.
- نظام تثبيت السرعة التكيفي:ضبط السرعة للحفاظ على المسافة.
- مساعدة وقوف السيارات:المساعدة في المناورات باستخدام أجهزة الاستشعار والكاميرات.
- الكبح التلقائي في حالات الطوارئ: التصرف في حالة وجود خطر الاصطدام.
- صيانة المسار/تغييره:يتجنب الانحرافات ويدعم المناورة.
- كشف النقطة العمياء:تنبيه بشأن المناطق المخفية.
من حيث الكفاءة التشغيلية، تسمح المركبات ذاتية القيادة بالتحسين المستمر بناءً على بيانات المركبة والبيئة، مع المراقبة عن بعد والتشخيص التنبؤي وتقليل عدد مرات التوقف في ورش العمل.
من حيث التخصيص، يقوم المستخدمون بتفعيل الميزات عند الطلب وتلقي التحديثات عبر الهواء (OTA) ؛ ومع ذلك، فقد تم تصميم هذا بعناية للامتثال للقيود الأمنية وتجنب المخاطر أثناء عملية التحديث.
تتيح تقنية الاتصال المتقدمة خدمات مثل الملاحة في الوقت الفعلي، وإدارة الأسطول، والترفيه، وتقنية V2X ، مما يُحدث تحولاً في تجربة القيادة والعلاقة بين المركبة والبنية التحتية والسحابة.
نظرة عامة على السوق ونماذج الأعمال
يُسهم التحول إلى الحوسبة المركزية وبنى المناطق شبه المركزية في زيادة القيمة. وتشير التقديرات إلى أن هذه المنصات ستُدرّ حوالي 755.000 مليار دولار من عائدات الأجهزة بحلول عام 2029، بينما من المتوقع أن تنمو وظائف المركبات ذاتية القيادة بمعدل 30-34% سنويًا حتى عام 2035 بفضل تحقيق الدخل من الخدمات المتصلة والمستقلة.
يمكن تصنيف المركبات التي تعمل بالبرمجيات (SDVs) إلى خمسة مستويات، تتراوح من التصاميم التي تركز على البوابات والمجالات إلى المركبات التي تركز كليًا على البرمجيات . وتتمثل العناصر الأساسية في الحوسبة عالية الأداء (HPC) ووحدات التحكم المناطقية والبرمجيات الوسيطة الموجهة نحو الخدمات، مما يتيح فصل الأجهزة عن البرمجيات وقابلية التوسع الوظيفي.
يتم إعادة تشكيل العمل بميزات مثل الخدمة والتجارة داخل المركبة وقمرة قيادة رقمية حيث يتيح الذكاء الاصطناعي الموجود على الجهاز (مع لاعبين مثل كوالكوم أو إنفيديا أو يونيتي) تجارب تكيفية: شاشات كاملة العرض، وصور رمزية للذكاء الاصطناعي، و"أشكال" قابلة للتخصيص.
تُعدّ تقنية الاتصال بين المركبات والبنية التحتية ( C-V2X، وDSRC، و5G) أساسيةً للأمن والتنسيق؛ ويعتمد تبنيها على الطيف الترددي والسياسات المتبعة في كل منطقة (الصين، والاتحاد الأوروبي، والولايات المتحدة، واليابان، وكوريا). ويتماشى دمج وحدات الاتصال على متن المركبة (OBUs) ووحدات الاتصال على جانب الطريق (RSUs) والشرائح مع منصات المركبات ذاتية القيادة (SDV) لتسريع عمليات النشر.
التحديات التي تتجاوز التقنية
يمكن أن تؤدي نماذج الدفع القائمة على الاشتراك إلى رفض المستهلكين إذا تم تطبيقها على وظائف تعتبر قياسية، مما يؤثر على تصور العلامة التجارية.
تؤدي زيادة الاتصال إلى مخاطر الأمن السيبراني فيما يتعلق بالتحكم في المركبات والخصوصية والخدمات السحابية؛ لذا يلزم وجود أطر عمل متقدمة ومراقبة مستمرة.
تتطلب ملكية البيانات وحمايتها سياسات واضحة للتخزين والاستخدام والمشاركة، بالإضافة إلى الموافقة والامتثال التنظيمي.
ينطوي تطوير منصات SDV والتحقق من صحتها وصيانتها على تكاليف عالية ، لا سيما في الوظائف الحيوية والبنية التحتية لتحديثات OTA الآمنة.
يتحول التعقيد إلى ملايين الأسطر من التعليمات البرمجية، وطبقات متعددة، وموردين، مما يزيد من خطر حدوث أخطاء وفشل في التكامل.
هناك نقص في المواهب في مجالات البرمجيات والذكاء الاصطناعي والأمن السيبراني لدى الشركات المصنعة التي تتمتع بثقافة ميكانيكية قوية؛ ولا يتوقع الكثيرون إكمال القدرات الداخلية قبل العقد القادم.
تنشأ تحديات تنظيمية تتعلق بالمسؤولية، وتحديثات سلوك البرامج، والأمن المتطور، لا سيما مع الوظائف الآلية.
يثير الذكاء الاصطناعي تساؤلات حول إمكانية التفسير والتنبؤ ، بالإضافة إلى إدارة التجاوزات أو الحالات الشاذة في القيادة الآلية.
يؤدي تشتت المنصات وأنظمة التشغيل والحوسبة السحابية إلى تعقيد التوافق وقابلية التوسع بين النماذج والمناطق.
على الرغم من أن تحديثات OTA مريحة، إلا أن سوء إدارة التحديثات يمكن أن يؤدي إلى أعطال في النظام وإحباط المستخدم؛ لذا فإن الحوكمة والاختبار أمران ضروريان.
التحالفات وخرائط الطريق الصناعية
تعزز شركتا بوش وكارياد تعاونهما في مجال وظائف القيادة المساعدة والآلية من المستوى الثاني والثالث باستخدام حزمة برمجية تعتمد على الذكاء الاصطناعي . وتقوم الشركتان بتطوير جميع المكونات بشكل مستقل، بهدف محاكاة سلوكيات القيادة البشرية بشكل طبيعي وتحقيق أعلى مستويات السلامة.
يجري حاليًا اختبار الميزات الأولى في أساطيل المركبات وتدريبها باستخدام كميات كبيرة من البيانات. والهدف هو توفير حزمة جاهزة للإنتاج بحلول منتصف عام 2026 ، قابلة للتكامل مع بنية المركبات ذاتية القيادة الجديدة لمجموعة فولكس فاجن، وقابلة للتوسع لتشمل مصنّعين آخرين.
يُطبَّق الذكاء الاصطناعي في جميع مراحل سلسلة العمليات: من الإدراك، ودمج بيانات الكاميرا والرادار ، إلى اتخاذ القرارات، وصولاً إلى التحكم الآمن في نظام نقل الحركة والتوجيه والمكابح. وفي المستقبل، يجري استكشاف مناهج متعددة الوسائط تجمع بين الرؤية واللغة والحركة لفهم السيناريوهات المعقدة والكشف عن المخاطر الخفية.
تتيح السيطرة الكاملة على شفرة المصدر والملكية الفكرية معايير عالية لحماية البيانات وأمنها وشفافيتها ، مع إمكانية تتبع قرارات الذكاء الاصطناعي وتفسيرها. وتدعم هذه الهندسة استراتيجية أجهزة قابلة للتطوير لجميع فئات المنتجات.
تُجرى الاختبارات على الطرق العامة في أوروبا واليابان والولايات المتحدة، باستخدام سيارات مثل ID.Buzz و Audi Q8 . هذا العام، تُضاف مئات السيارات الأخرى المجهزة بمجموعات استشعار متكاملة لرصد الحالات الاستثنائية؛ ويعتمد التطوير على البيانات ، مع تحسينات يومية.
الموارد والقراءات
لمعرفة المزيد عن وحدات التحكم المركزية التي تُمكّن تقنية SDV، يُنصح بمراجعة الورقة البيضاء لشركة Aptiv. للوصول المباشر: حمّل ملف PDF ، الذي يشرح كيف تُشغّل بنية مركزية الحوسبة عالية الأداء ، وتقسيم المناطق، والتحديثات المستمرة.
الأعمال والمصادر المرجعية حول دمج المستشعرات والتقدير: دورانت-وايت وبيلي (SLAM)، ثرون/بورغارد/فوكس (الروبوتات الاحتمالية)، بار-شالوم وآخرون (التتبع والملاحة)؛ بالإضافة إلى الموارد التعليمية لشركة NVIDIA حول دمج المستشعرات للأجهزة المستقلة وموارد Intel حول الحوسبة الطرفية المطبقة على هذا الموضوع.
بالنظر إلى الصورة الكبيرة، فإن الجمع بين تقنية SDV ودمج أجهزة الاستشعار يتيح قفزة نوعية في الأمن والكفاءة والتجربة : منصة حية تتعلم من البيانات، وتُحدّث نفسها دون تغيير الأجهزة، وتفتح نماذج أعمال متصلة، شريطة أن تتم إدارة الأمن السيبراني وجودة البرامج والثقة في الذكاء الاصطناعي بشكل صارم.