
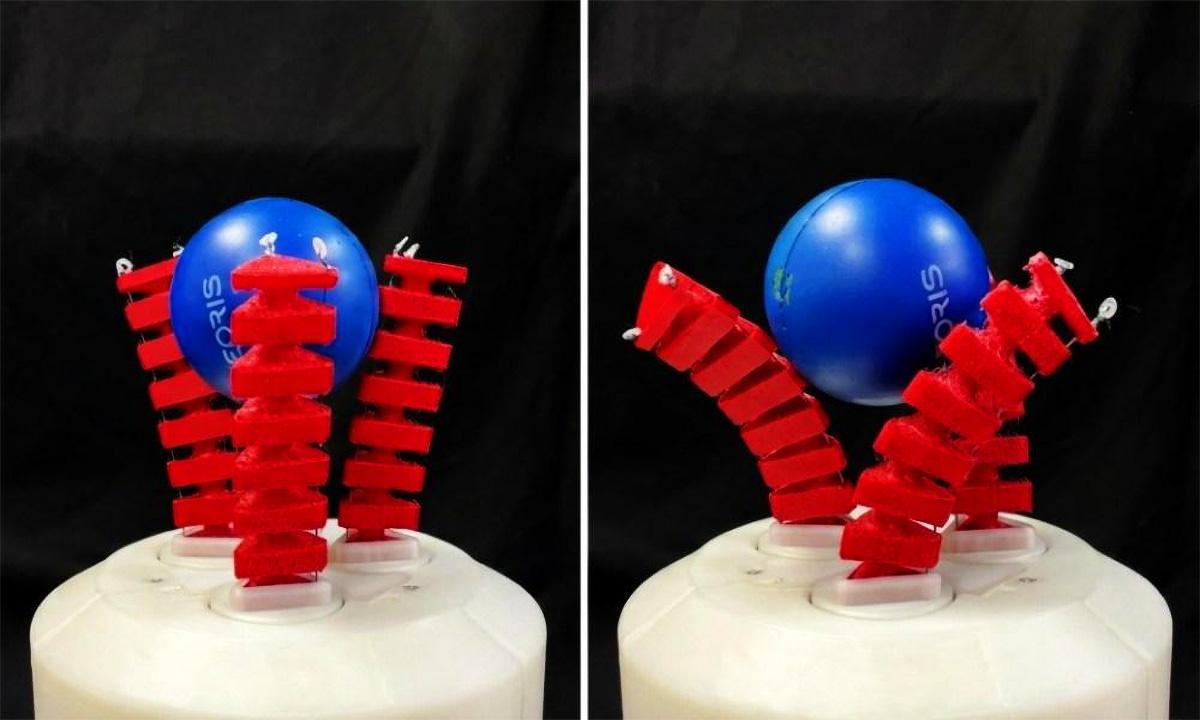
كشف فريق من الباحثين من جامعة نافارا العامة (UPNA) وجامعة كارلوس الثالث في مدريد (UC3M) عن ذراع روبوتية مرنة تتجاوز مجرد الإمساك بالأشياء. إذ يمكن للنظام دحرجة الأشياء وتغيير اتجاهها بين أصابعه دون الحاجة إلى إفلاتها أو وضعها على سطح لإعادة الإمساك بها. هذه البراعة، المعروفة باسم التلاعب اليدوي، لا تزال نادرة في هذا النوع من الآليات.
يهدف هذا التطوير إلى التغلب على قيدٍ تقليدي. فمرونة المخالب اللينة تسمح لها بالتكيف مع أشكال وأحجام وصلابة مختلفة للغاية، إلا أن تحقيق حركات دقيقة بعد الإمساك غالباً ما يكون صعباً. وقد نشر الباحثون نتائجهم في المجلة العلمية " الإلهام الحيوي والمحاكاة الحيوية" ، حيث وصفوا تصميمًا معماريًا مُصممًا لتعزيز هذه القدرة على المناورة.
تصميم بثلاثة أصابع وحركات منسقة
يتكون الملقط من ثلاثة أصابع مرنة، لكل منها ثلاث درجات حرية . فبالإضافة إلى الانحناء، يمكنها الدوران حول محورها. ومن خلال تنسيق هذه الحركات، يسمح الجهاز للجسم بالدوران باستمرار مع بقائه ممسكًا به. وتكمن الفكرة في فصل عمليتين مرتبطتين في العديد من الأنظمة المرنة: إغلاق الأصابع حول القطعة ثم تغيير موضعها.
يقارن الباحثون النتيجة بالإيماءات اليومية. فهي تشبه تدوير برطمان في يدك لقراءة الملصق دون وضعه، أو حركة فك مصباح كهربائي. بالنسبة للإنسان، تكاد تكون هذه العملية تلقائية؛ أما بالنسبة للروبوت المرن، فهي تتطلب التحكم في قوى الإمساك، والإزاحات النسبية، وتشوهات المواد التي لا تتصرف كمفصل صلب تقليدي.
لا يسعى الفريق إلى محاكاة اليد البشرية، بل إلى منح الآلة بعضًا من البراعة اليدوية المستخدمة يوميًا. عمليًا، يسمح هذا بإعادة توجيه الجسم قبل استخدامه، أو وضعه في موضع مختلف، أو تجهيزه لمهمة لاحقة دون بدء دورة إمساك جديدة.
التطبيقات والاختبارات والتمويل
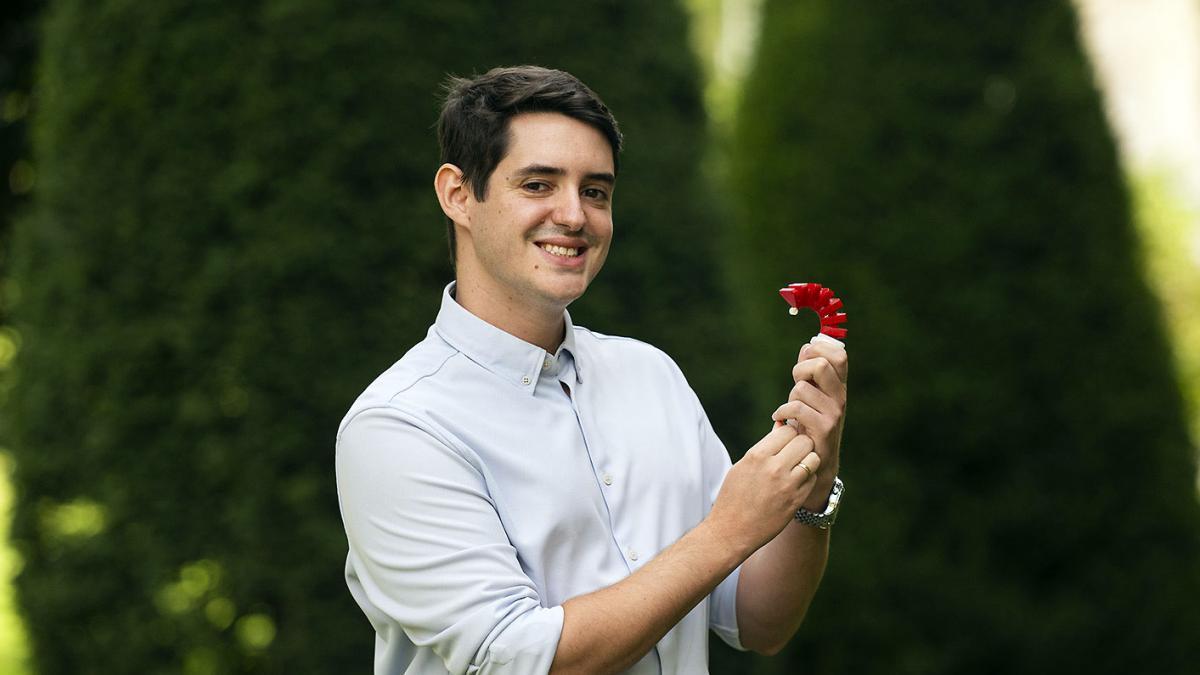
يتميز التصميم أيضاً ببنيته المعيارية. إذ يمكن تركيب كل إصبع من الأصابع الثلاثة وتفكيكه على حدة ، ما يسمح باستبدال أي جزء تالف دون الحاجة إلى استبدال المخلب بأكمله. هذه الميزة تُسهّل تجربة التكوينات المختلفة وتُبسّط عملية الصيانة في التطويرات المستقبلية.
خلال الاختبارات، استخدم الباحثون مجموعة متنوعة من الأشياء: زجاجة ماء، دلو، علبة مناديل، لعبة دوارة، مجسم مطبوع بتقنية الطباعة ثلاثية الأبعاد، بطة مطاطية، عدة حيوانات محشوة، مفك براغي، ووردة اصطناعية . واستُخدمت نفس الاستراتيجية لحمل أشياء بأحجام وأشكال وصلابة مختلفة، وتدويرها دون تحرير القبضة أولاً.
تشمل التطبيقات المحتملة مهامًا تتطلب من الروبوت تعديل قبضته على جسم ما دون الحاجة إلى إفلاته وإعادة الإمساك به. ومن الأمثلة على ذلك توجيه قطعة قبل تجميعها ، والتعامل مع المنتجات الحساسة أو غير المنتظمة الشكل، وفرز الطلبات، وإعداد المواد المختبرية، أو العمل مع العناصر التي يتغير شكلها. وتشمل القطاعات المذكورة: الأغذية، والخدمات اللوجستية، والمختبرات، والتصنيع، والروبوتات المساعدة.
يُعدّ مجال الروبوتات التعاونية مجالاً آخر يُناسب هذا النهج . ففي المساحات المشتركة بين البشر والآلات، تستطيع الأنظمة المرنة التكيف فيزيائياً مع بيئات أقل تنظيماً من تلك الموجودة في الخلايا الصناعية التقليدية. كما أن القدرة على إعادة توجيه الجسم داخل الذراع الآلية نفسها تُوسّع نطاق العمليات التي يُمكن إنجازها بقبضة واحدة.
تم تمويل المشروع من خلال مشروعي ADAPTA وSIROCO ، اللذين ترعاهما وزارة العلوم والابتكار والجامعات، بالإضافة إلى تمويل من الصندوق الأوروبي للتنمية الإقليمية التابع للاتحاد الأوروبي. مؤلفو الدراسة هم كارلوس ريلانو غيبيرت، من جامعة نافارا العامة (UPNA)، وألبرتو رودريغيز-سانز، وليسبث مينا، وكونسيبسيون أ. مونخي، من مختبر الروبوتات في جامعة كارلوس الثالث بمدريد (UC3M).
على عكس الروبوتات الصناعية الصلبة، التي تحتاج عادةً إلى معرفة الشكل الهندسي الدقيق لما ستلتقطه مسبقًا، توفر الروبوتات المرنة قدرة أكبر على التكيف مع اللمس. هذا لا يُلغي الحاجة إلى الرؤية والتحكم والتخطيط، ولكنه يقلل الاعتماد على شكل محدد ، ويفتح المجال للتعامل مع الأجسام الهشة أو غير المتوقعة بهامش أمان أكبر.
لا يزال هذا التطور في مرحلة البحث التجريبي. تُظهر الاختبارات أن التصميم يعمل مع مجموعة العناصر المدروسة، إلا أن تطبيقه على خطوط الإنتاج الفعلية يعتمد على عوامل مثل سرعة الدورة، وقابلية التكرار، والصيانة، والتكامل مع الأنظمة الأخرى. إذا أمكن تحقيق هذه الشروط دون المساس بالبساطة الميكانيكية، فإن التحكم داخل الذراع الآلية قد يُغني عن العمليات المساعدة في المهام التي تتطلب حاليًا الإفلات وإعادة التموضع وإعادة الإمساك.